场景与观察任务
并行出口的两个候选来源在相近时间进入观察区。场景用于讨论独立编号、统一时间轴及重叠状态。
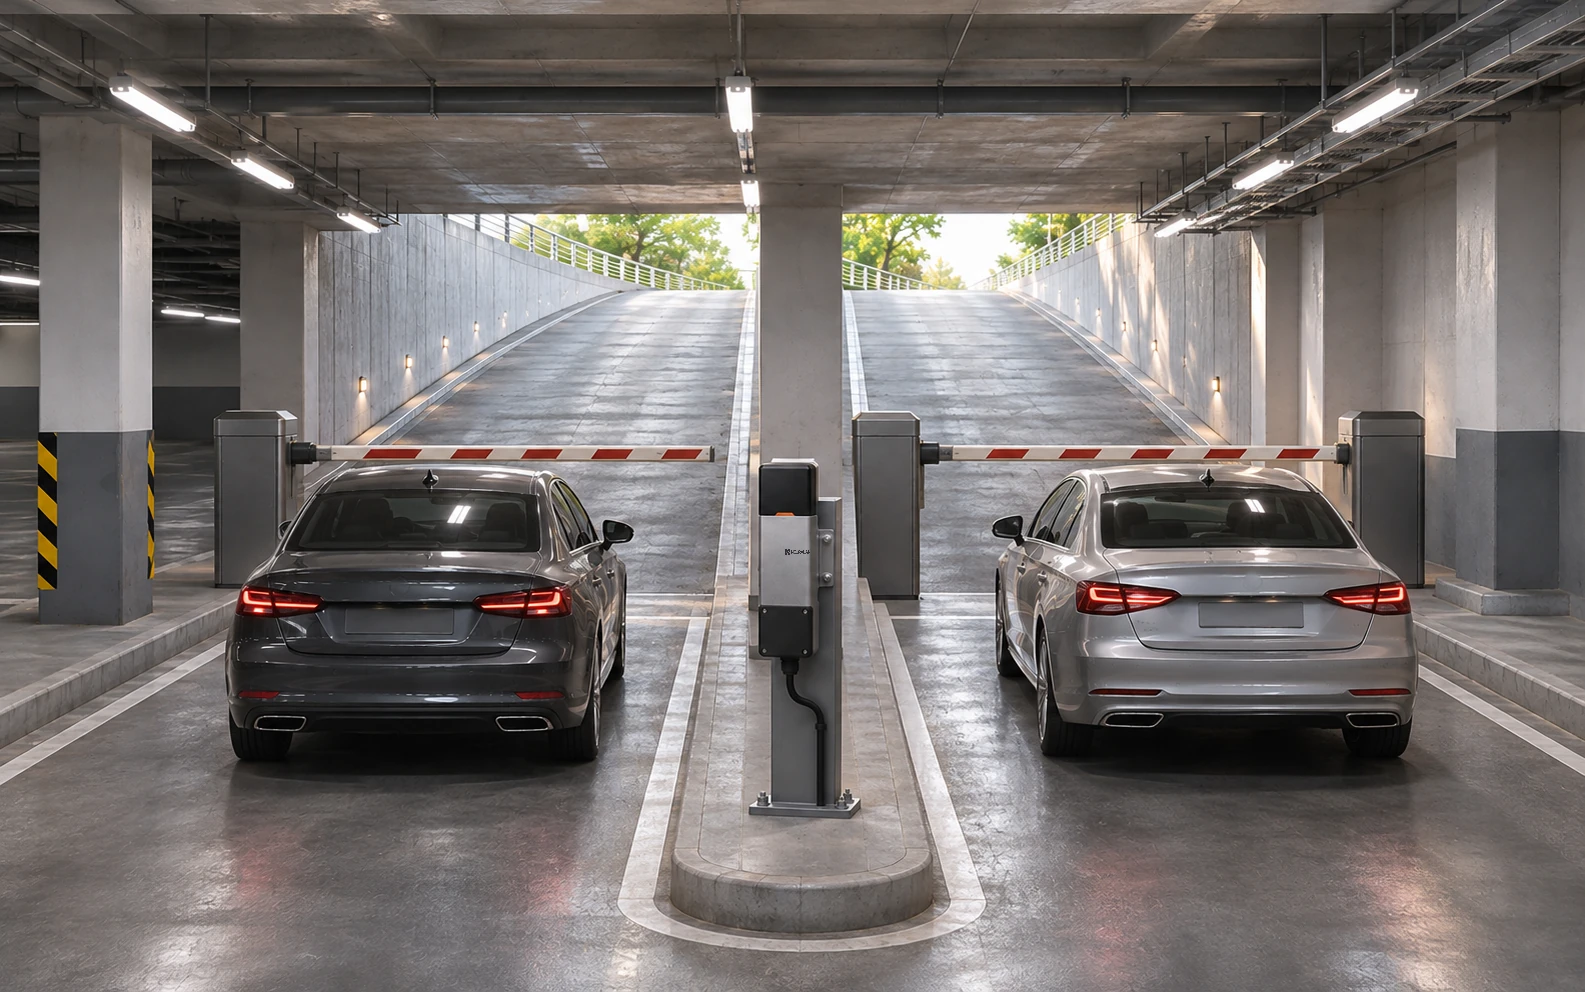
事件时间线
| 时间 | 场景设定 |
|---|---|
| -1.5 s | 双车道背景 |
| 0 s | 道闸标记 |
| 0.43 s | 第一车候选 |
| 0.77 s | 邻车候选 |
从记录中看到什么
多段目标型变化叠加成复杂曲线,单点记录缺少足够的空间信息来完成车辆归属。
| 指标 | 数据 | 单位或类型 |
|---|---|---|
| 完整时间窗 | -1.50 至 4.50 | 秒 |
| 记录条数 | 601 | 条 |
| Bx 基线 | 0.018526 | a.u. |
| Bx 最大绝对偏差 | 0.564006 | a.u. |
| 候选峰时间 | 0.47 | 秒 |
| 质量状态 | ABSTAIN | 状态 |
| 结果 | 多源重叠不可归因,弃判 | 形态 / 质量 |
结果与使用建议
同时查看相邻车道状态,按车道保存各自记录。需要扩展时增加合适的空间观测,而非仅调整峰值阈值。
报告将候选形态、质量状态和原始资料分别保存。使用者可返回工作台调整观察范围,导出当前选择,或保存完整归档报告。
数据资料
本案使用固定参数生成的合成时间序列,单位为 a.u.。它用于演示产品的记录、查看与导出流程;真实车辆状况仍需原型采集和独立验证。