车辆抵达和等待:可能出现停机,也可能没有
车辆接近出口时,车体金属和电气设备就可能改变探头附近的磁场。若驾驶条件使自动启停启动,发动机可能在等待时停止;但这取决于车辆功能和具体状态,不能通过视觉场景直接推断。对没有发生停机的通行,即使随后出现磁波动,也不属于本研究定义的重启事件。场景中的普通无品牌车辆仅用于说明位置,不对应被测对象或已取得的测试样本。
闸杆动作:一个时间参考和一个可能的干扰源
放行可能伴随控制器和电机通电,给候选时间窗提供参照,同时也可能引入局部磁扰。道闸电机产生变化的时刻与车辆起步时间相近,却不是同一个物理过程。未来若接入闸机时钟,应单独记录道闸动作及其时间精度,再与真实发动机事件确认和磁测时钟对齐。当前既没有真实闸机接口,也没有车道同步日志。
GR-01 的车道侧位置是一张设计图
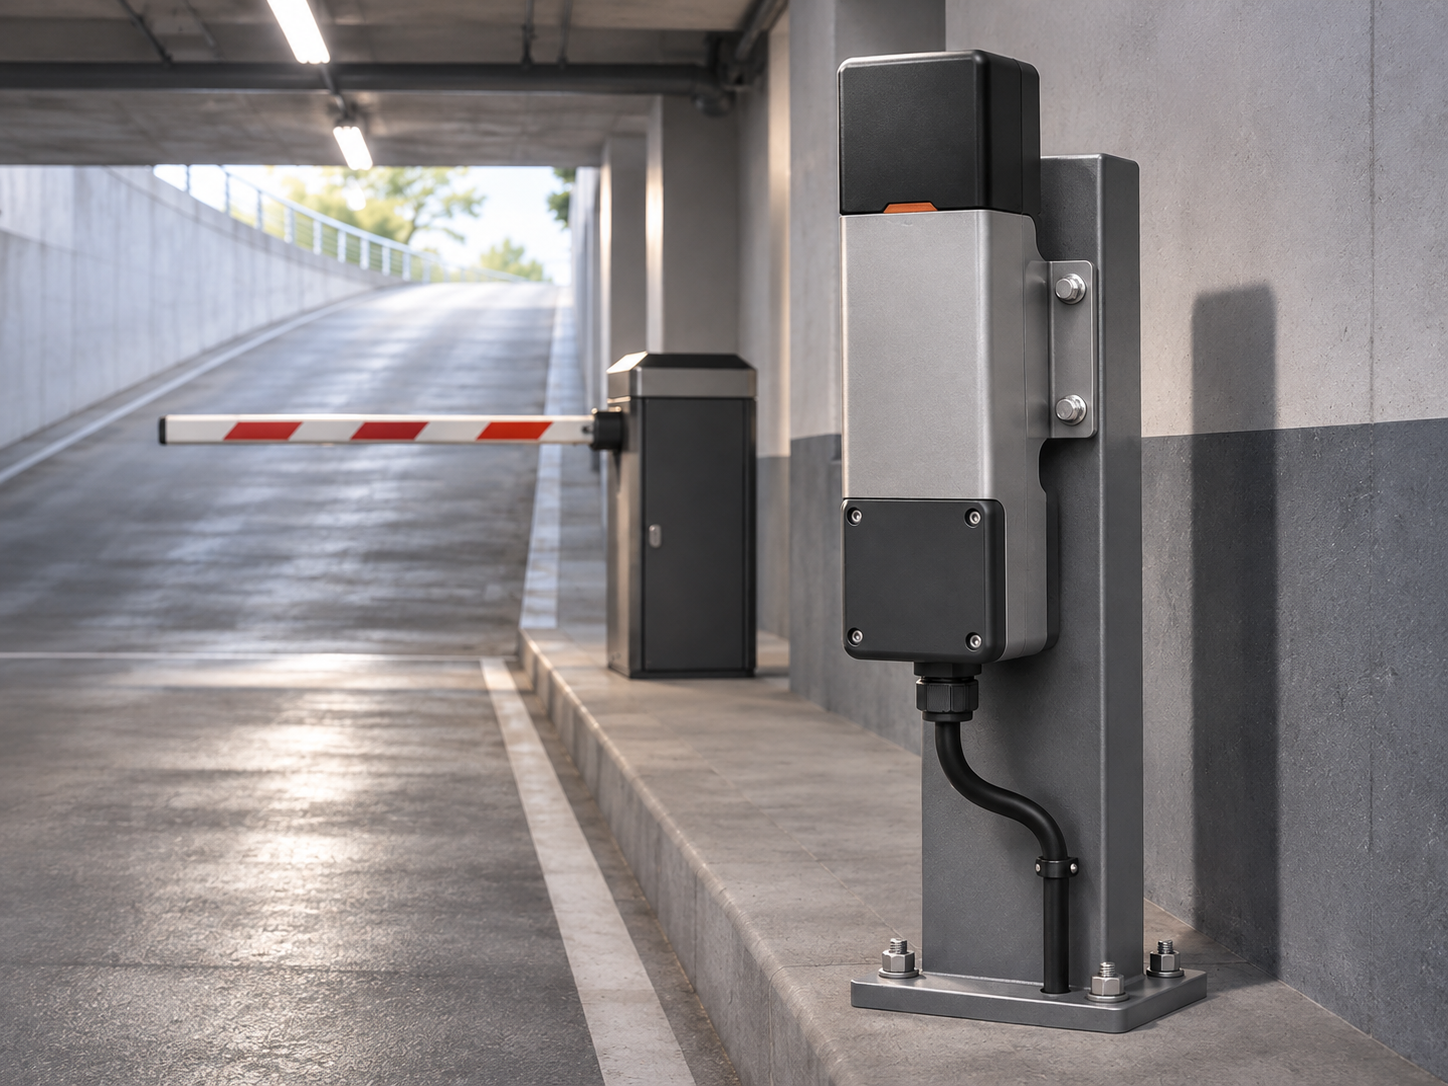
已制作的场景示意把银灰竖直终端放在路缘或独立支架附近,上部有不透明黑色端盖,主体保持简洁的工业语言。画面帮助解释探头与闸杆、车头、坡道的空间关系,不是现场施工照片。探头离车辆的实际距离、方向、邻近钢结构以及车道安全净空都还没有现场实测或评审;不能凭示意图填写量程、精度或安装标准。
目标信号与背景信号可能同时变化
若车辆真的重新启动,相关电流变化可能带来候选磁扰;但车体开始移动、闸机运行、配电线路和邻车状态也可能同时影响曲线。拟议的 GR-OPM 探头和参考点只有在工作背景、通道方向、同步条件合适时才可能提供有效比较。网页中 Bx、By、Bz 与 reference 的形态完全由脚本给出,不是这一车库视角实际测到的磁场。
怎样解释合成演示里的几种结果
SIM-01 是基准脉冲,SIM-03 故意叠加道闸干扰,SIM-04 构造邻车成分,SIM-05 没有目标重启脉冲却依然含噪声。这些数学情景帮助讨论峰形为何不足以归因:一个峰可能来自其他场源,多个峰也不等于多次机械异常。现有演示器支持切换情景、调整窗口和下载 CSV,但没有“识别了这辆车”之类的真实运行结论。
出口场景应允许无适用与无法判断
对于发动机从未停止的车辆,应标记无适用事件;对于强磁扰、重叠事件或未来仪器超量程的情况,则应保留不可可靠解释的出口。即使以后获得真实数据,也需要同步真值、背景场记录与可重复的负例检验,才有条件谈辨识能力。本页没有停车场客户、设备部署或检测精度证明;车道场景的作用是提出需要验证的问题。