
GR-01 · 产品与工程
GR-01 组成部件与信号流
从磁探头到质量状态与事件报告,解释四模块的接口和失效传播链路。
方案要点
价值命题与模块位置
GR-01 的系统组成可以理解为四条彼此约束的链路:机械安装链路决定探头在哪里,测量链路决定有什么数值,时间链路决定何时提取事件,审查链路决定能不能给出展示结论。本页专门解释部件和信号之间如何衔接,避免让一张完整设备外观图掩盖内部实际上尚待验证的接口。
阅读完整章节产品工业外观与剖面
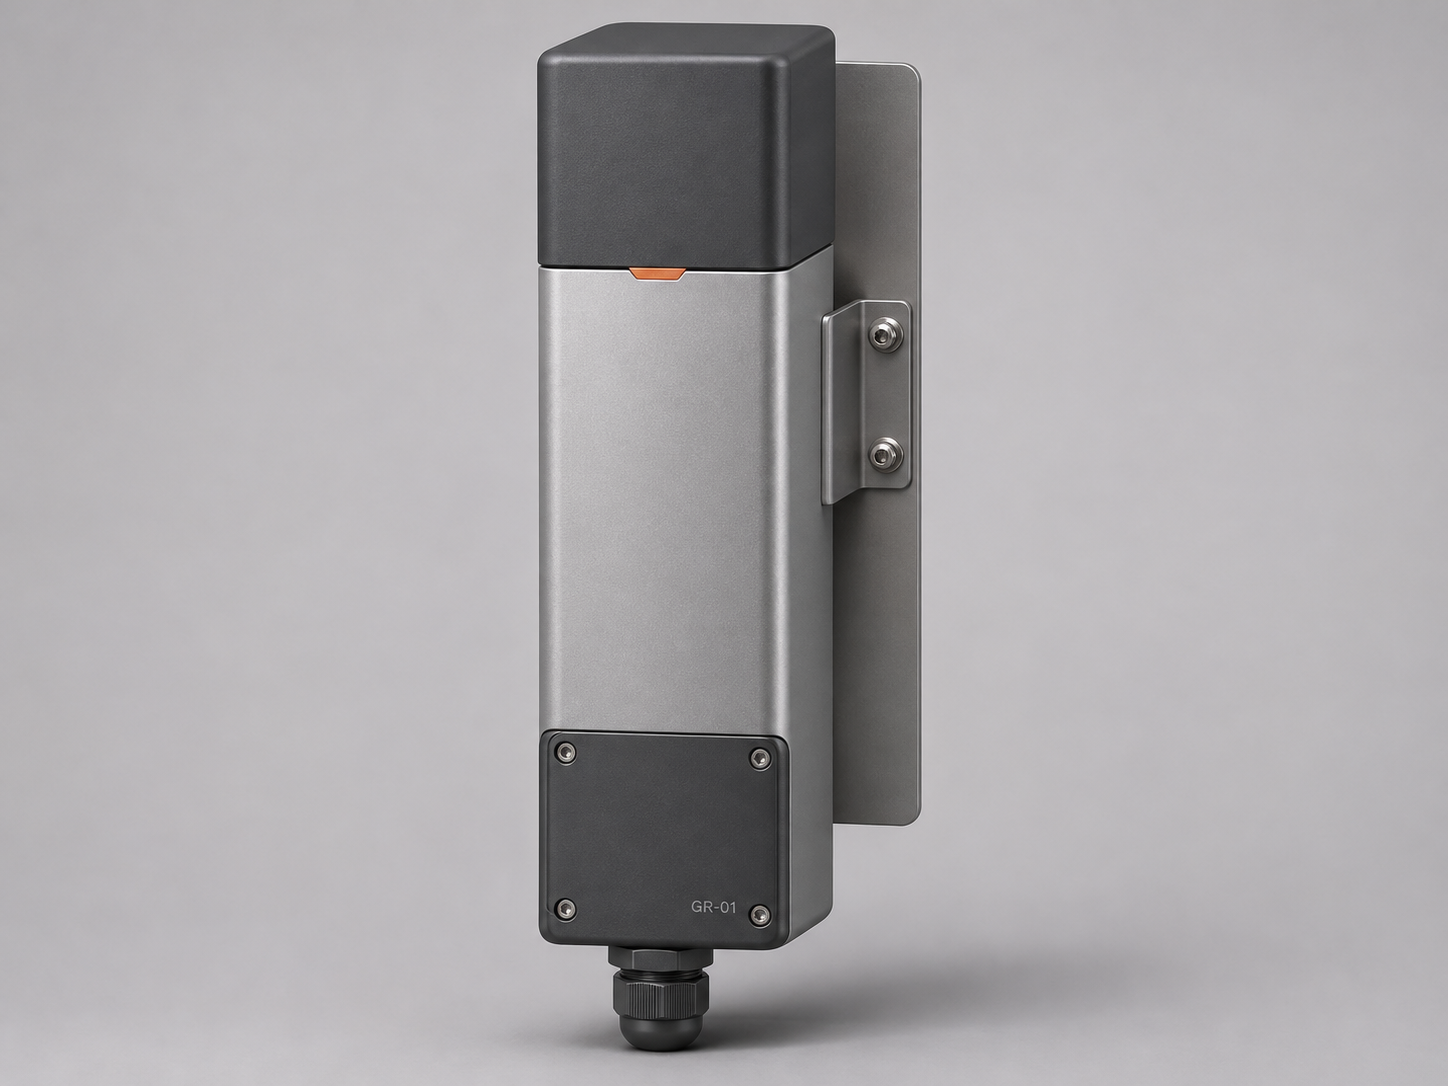
从上向下,深石墨色圆角上盖覆盖拟议探头舱,雾银细长机身容纳多个独立部件区,窄铜橙色插片形成外观识别线,下部深色维护盖由四枚角部螺钉固定,出线接头位于底端。右后薄背板以两枚螺钉连接侧耳。外部没有摄像识别与射频采集模块;该结构的内部容量与电气布置仍是工程候选方案。
阅读完整章节使用场景与安装
系统位于固定道闸侧面,目标是相对稳定地观察闸机放行附近可能发生的一次启动瞬态。安装应避免车辆运动包络和闸杆摆动,记录附近电机、钢构和电源线位置。对测量链路而言,观测位置与参考位置的距离关系比“设备在画面中是否居中”更重要。
阅读完整章节系统接口与表格
部件接口从上游到下游依次为:拟议目标与参考磁测输入、事件时间戳隔离输入、GR-Edge 内部样本与质量字段、GR-Insight 报告及导出文件。道闸输入只读,不向控制器回写。外部供电目标可以标作 24 V DC,但实际布线规范、接口针序、接地与 EMC 条件尚未取得实测验证。
阅读完整章节价值命题与模块位置
GR-01 的系统组成可以理解为四条彼此约束的链路:机械安装链路决定探头在哪里,测量链路决定有什么数值,时间链路决定何时提取事件,审查链路决定能不能给出展示结论。本页专门解释部件和信号之间如何衔接,避免让一张完整设备外观图掩盖内部实际上尚待验证的接口。
在概念结构里,GR-01 是固定立柱,GR-OPM 承担目标和参考探头设计,GR-Edge 负责质量状态与报告规则,GR-Insight 是查看结果的界面。四者不是四项已经分别通过硬件认证的成品。真实可核验的现有证据集中在 V3 合成数据、浏览器分析模块和每案 JSON 报告。
产品工业外观与剖面
从上向下,深石墨色圆角上盖覆盖拟议探头舱,雾银细长机身容纳多个独立部件区,窄铜橙色插片形成外观识别线,下部深色维护盖由四枚角部螺钉固定,出线接头位于底端。右后薄背板以两枚螺钉连接侧耳。外部没有摄像识别与射频采集模块;该结构的内部容量与电气布置仍是工程候选方案。
拆解关系包括机械支撑件、信号线束、拟议磁探头和边缘模块预留位。当前预留空间不等于真实元件已经装入,铜橙色外观件也不代表测量线圈。线束转弯半径、散热路径和维护盖开启角度会影响后续器件选型,因此还需要实体装配验证。
使用场景与安装
系统位于固定道闸侧面,目标是相对稳定地观察闸机放行附近可能发生的一次启动瞬态。安装应避免车辆运动包络和闸杆摆动,记录附近电机、钢构和电源线位置。对测量链路而言,观测位置与参考位置的距离关系比“设备在画面中是否居中”更重要。
如果参考探头恰好靠近闸机电机而目标探头主要接收车辆变化,两个通道的差异可能来自布设几何而非真实目标。反之,两探头同时拾取闸机共同扰动时,也不能直接把它解释成车辆重启。系统图必须留出“安装引入新误差”的检查分支。
系统接口与表格
部件接口从上游到下游依次为:拟议目标与参考磁测输入、事件时间戳隔离输入、GR-Edge 内部样本与质量字段、GR-Insight 报告及导出文件。道闸输入只读,不向控制器回写。外部供电目标可以标作 24 V DC,但实际布线规范、接口针序、接地与 EMC 条件尚未取得实测验证。
V3 软件层的确定字段包括 scenario_id、sample_index、time_s、bx_au、by_au、bz_au、reference_au 及质量、时间基准、版本字段。明确的字段字典与报告 Schema 允许开发者对接,而“真实 OPM 电压如何转换成该结构”目前不是已实现的软件接口,不能偷换为有厂商现成协议。
| 链路 | 输入 | 失效处理 |
|---|---|---|
| 磁测输入 | Bx/By/Bz/reference | 保留质量状态 |
| 时间关联 | 闸机标记与时钟 | 偏移时弃判 |
| 特征分析 | 数值与有效率 | 拒绝无效峰 |
| 展示与导出 | 曲线及 JSON | 区分假设来源 |
数据/算法流程
在合成演示中,数据首先按 scenario_id 分组,按负一点五到正四点五秒裁切,再将 Bx、By、Bz、reference 组织成可断线的曲线。分析器从数值与状态列计算基线、候选峰、覆盖率和参考比较,最后输出带原因的 RENDER_EVENT 或 ABSTAIN。事件场源名称仍来自生成器假设,不能写成算法识别出的真实车辆或电机。
工程上的顺序必须是“完整性与同步先行,形态比较随后”。例如 SIM-09 的 SATURATED 数值只可标成截顶,SIM-12 的 LOST 不能补零,SIM-11 的时钟不确定不允许做可靠事件归属。质量约束直接决定前端如何画图和是否允许下载具有结论性的报告。
使用状态与条件
目前已存在的浏览器 ES module 提供 loadDataset、selectWindow、makePlotSeries、analyzeScenario、exportSelectionCSV 与 exportReportJSON。它能处理固定生成的十二案,但不代表 GR-Edge 实体盒已经开发完成,也不能证明光泵探头在地磁及车库干扰中工作正常。真实硬件接线图仍属于下一阶段。
只有在真正取得测量仪器、环境基线、时间同步与事件真值后,才能评估部件链路是否适合部署。系统图中每条连接都需要对应接口规范、失效状态和可追溯测试记录,不能让一张视觉总览图承担所有验收证明。
FAQ|常见工程问题
问:能否只装一个目标探头?答:可以作为待研究方案,但缺少环境参照会降低对共同扰动的判断条件,不能照搬当前双通道合成规则。问:道闸触发就是检测起点吗?答:它只是时间标记,是否存在真实重启仍需独立证据。问:软件能检测真实汽车吗?答:当前只处理数学合成事件。
问:为什么报告包含“弃判”而非总给答案?答:当参考失联、量程截顶、时钟不可靠或多源重叠时,明确拒绝归属比强制分类更符合可核查研究。系统链路应把拒判原因向前传递到网页和下载报告。
图解与资料下载
GR-01工业外观说明部件位置,质量状态机解释何时停止数据归因。二者应与真实数值依据分开理解;现成十二案SVG只用于展示数学合成软件输出,不构成传感器连接或现场安装证明。
从系统图可进一步进入 GR-01 结构页、GR-OPM 双探头页、GR-Edge 接口页和 GR-Insight 观察台。若要下载数据,应采用独立 V3 CSV 与大写 SIM 报告;不得使用旧架构中已失效的模拟报告路径。
问题定义
系统集成失败往往不是缺少某个模块,而是接口之间不承认彼此的限制。磁探头可能因为背景场饱和,时间戳可能偏移,参考通道可能突然中断,图形绘制还可能把空值连成一条假曲线。每个问题单看都很小,叠在一起就可能使一条“漂亮磁迹”失去可解释性。
因此 GR-01 系统图要同时展示信号、时间和质量三种流向,而不仅是从传感器到屏幕的一根箭头。当前结果是一份可讨论、可接入软件证据的工程架构,不是已经完成全链路实车验证的产品证明。
图版与结构细节
关联文件
fe7b0bc1fe02dec63abc3e52e531ad0b8846f6994be1766bdb94e6ddc735756e实际软件