GR-OPM · 产品与工程
GR-OPM 运行模式选型
从近零场与总场两条物理路线讨论 OPM 选型、可读轴数及补偿限制。
方案要点
价值命题与模块位置
GR-OPM 的运行模式必须在选择硬件之前决定,而不是先画出三轴数据,再寻找能填上这些字段的传感器。光泵原子磁力计是一个技术类别,不同仪器针对近零场或地磁总场有不同工作条件。停车场的地磁背景、电机瞬态与金属结构使模式选型成为本方案的核心研究风险之一。
阅读完整章节产品工业外观与剖面
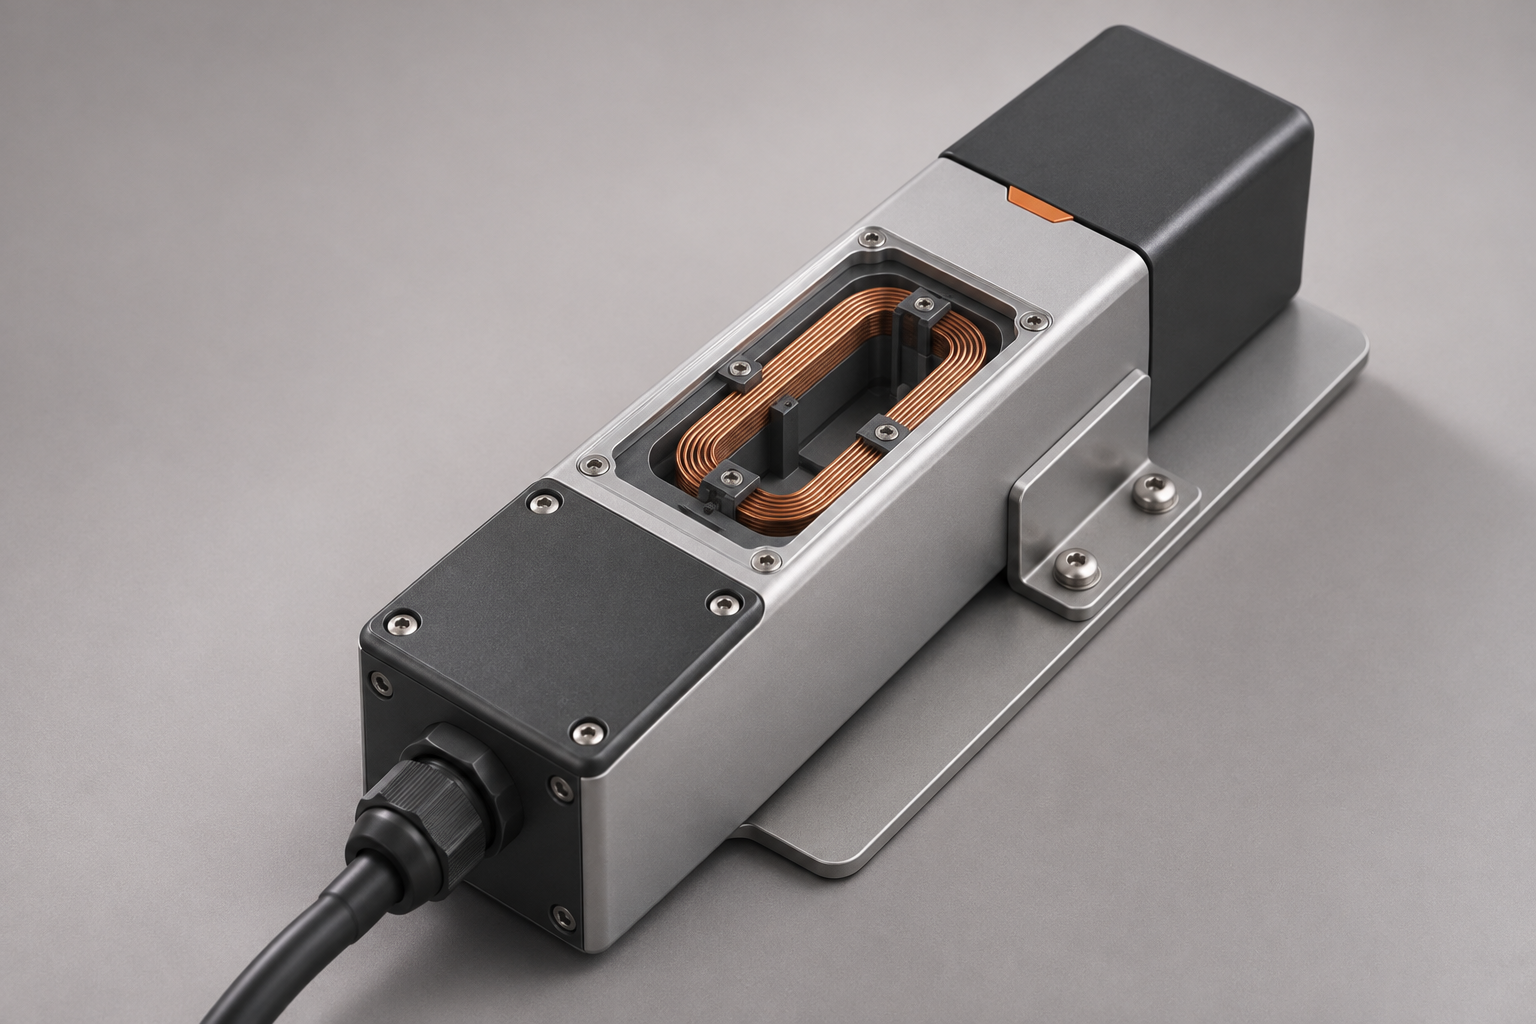
运行模式会改变探头舱对隔磁、补偿线圈、线束隔离、光路和热管理的要求。补偿组件只能作为概念结构说明,不能把环形线圈画面解释为已奏效的地磁抵消装置;受控环境仍须有可核验的硬件条件。
阅读完整章节使用场景与安装
地下车库可能有接近地磁尺度的背景场,也会叠加钢筋结构、道闸电机与供电电缆的动态变化。近零场型 OPM 如需要屏蔽或主动消零,必须先证明传感器所在位置真的达到了工作条件;不能将某款屏蔽室用产品直接放到开放车库就默认正常。补偿线圈本身也可能引入新噪声。
阅读完整章节系统接口与表格
设计候选 A 是具备明确轴向读出和适当场控制的矢量模式;候选 B 是在地磁中工作的总场标量模式。两者的输出语义不同:三轴矢量读数对应具有标定基准的分量,总场模量是一个标量,不应被前端无条件拆成 Bx、By、Bz。选择 B 后,现有 V3 只是演示数据格式,真实接口必须另行修订并标注来源。
阅读完整章节价值命题与模块位置
GR-OPM 的运行模式必须在选择硬件之前决定,而不是先画出三轴数据,再寻找能填上这些字段的传感器。光泵原子磁力计是一个技术类别,不同仪器针对近零场或地磁总场有不同工作条件。停车场的地磁背景、电机瞬态与金属结构使模式选型成为本方案的核心研究风险之一。
本页比较近零场矢量路线、总场标量路线与可能需要的补偿设计,明确各自能输出什么、不能输出什么。GR-01 只是结构载体,GR-Edge 与 GR-Insight 虽能处理既定合成字段,却不能替未验证的探头物理模式作出保证。
产品工业外观与剖面
运行模式会改变探头舱对隔磁、补偿线圈、线束隔离、光路和热管理的要求。补偿组件只能作为概念结构说明,不能把环形线圈画面解释为已奏效的地磁抵消装置;受控环境仍须有可核验的硬件条件。
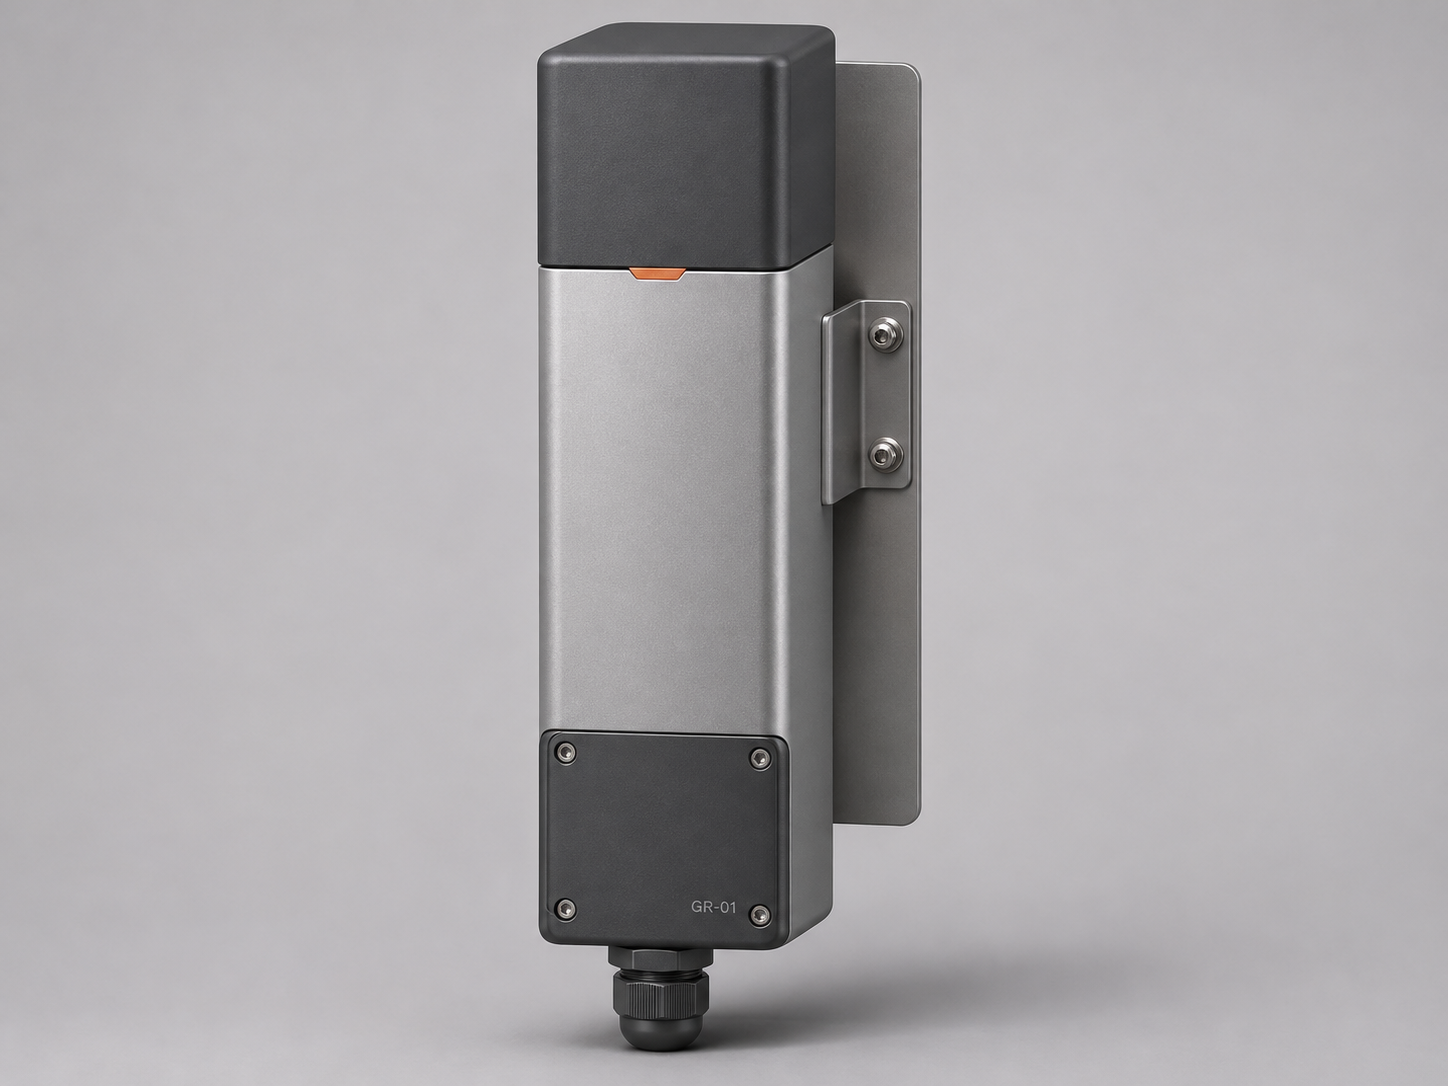
GR-01 外部结构保留深石墨色圆角上盖、雾银主体、窄铜橙插片、下部深色检修盖与右后双螺钉侧耳。内部传感路线仍未选定,概念结构图仅说明不同原子磁测模式可能需要的空间、补偿和热管理条件,不构成已完成选型或测试的证明。
使用场景与安装
地下车库可能有接近地磁尺度的背景场,也会叠加钢筋结构、道闸电机与供电电缆的动态变化。近零场型 OPM 如需要屏蔽或主动消零,必须先证明传感器所在位置真的达到了工作条件;不能将某款屏蔽室用产品直接放到开放车库就默认正常。补偿线圈本身也可能引入新噪声。
总场型方案在地磁背景下有不同的适用可能,但不意味着可承受任何近距离大幅瞬态或强梯度。现场勘察至少需要背景场范围、时间变化、机械振动、温度、电机工作状态和目标几何;缺少这些资料时,不应该给出性能承诺或确定的站点间距。
系统接口与表格
设计候选 A 是具备明确轴向读出和适当场控制的矢量模式;候选 B 是在地磁中工作的总场标量模式。两者的输出语义不同:三轴矢量读数对应具有标定基准的分量,总场模量是一个标量,不应被前端无条件拆成 Bx、By、Bz。选择 B 后,现有 V3 只是演示数据格式,真实接口必须另行修订并标注来源。
表格应列出工作磁场范围、背景补偿需求、输出类型、动态带宽、姿态敏感性、校准流程与待验收证据。外部厂商的近零场要求和动态范围只可作为其指定型号参考,不可转用为 GR-OPM 承诺;任何“环境适配已完成”的说法均需真实测量日志支撑。
| 设计候选 | 读出语义 | 关键风险 |
|---|---|---|
| 近零场矢量 | 受控环境下分量 | 背景场与补偿要求 |
| 地磁总场标量 | 磁场模量 | 不可直接当三轴 |
| 主动补偿 | 控制工作点 | 补偿噪声与稳定性 |
数据/算法流程
合成软件目前以四路曲线作为输入,在质量检查之后才计算峰值和参考比较。若真实仪器输出标量,必须先决定是否仍使用相同的算法特征;若仪器在某种模式下发生饱和,输出状态应标成 SATURATED,不能把裁剪后的最大值解释为真实峰幅。可解释性要求模式信息与每条结果绑定。
参考补偿同样不能作为隐藏的黑箱。SIM-09 说明截顶会破坏峰值结论,SIM-08 说明缓慢背景漂移可能超过短窗基线假设。算法应保留这些失败路径;不能因为引入补偿概念,就在界面上删去弃判理由或声称车辆身份已经清楚。
使用状态与条件
公开科学证据解释了原子蒸气与光学读出的测磁原理,也表明不同工作区间对环境条件有不同要求。文献中的屏蔽与补偿实验不能直接外推到地下停车场;GR-OPM的具体器件选型、补偿参数和现场测试尚未完成。
十二个合成案例和报告可用于检验软件的质量判断流程,却无法据此确定哪种 OPM 测量体制更适合真实车道。实际选型仍需确定环境场量级、可测阈值与失败标准,并在无目标背景、闸机运转及受控车辆条件下进行验证。
FAQ|常见工程问题
问:近零场 OPM 能直接置于开放停车场吗?答:需要满足具体型号的环境要求,不能默认可用。问:总场型是否天然抗干扰?答:不是,它仍可能受平台磁噪声、梯度和瞬态影响。问:已经有 Bx/By/Bz 软件字段,是否说明探头一定是三轴?答:不能,合成字段不等于实物测量能力。
问:加补偿线圈是不是就能保证稳定工作?答:不能。补偿需要现场标定、控制稳定性和噪声评估;真实论文讨论的条件也不能直接外推到停车场。工程选型应先定义可接受的工作环境,再讨论是否值得投入样机。
图解与资料下载
补偿线圈与系统结构示意分别解释环境场控制和整体测量链。图示需要明确补偿区域、磁源与信号方向;SIM十二案SVG仅展示合成数据的软件处理,不应作为物理补偿效果证据。
读者可以进一步查看 GR-OPM 双探头布局、GR-01 概念规格表和 OPM 原理说明。真实科学来源可核查 QuSpin 的技术资料与相关补偿论文;引用时务必标明厂商或实验条件,不能以其指标为 GR 产品宣传。
问题定义
这一页的决策门槛是“先选测量物理,再约定数据字段”。如果周围背景场让近零场仪器偏离正常工作点,后面的统计分析再复杂也不能挽救不可用的传感输入;如果改用只输出模量的总场探头,仍坚持把输出画成三个物理轴,就会在接口处制造数据含义错误。
正确的下一步是在真实停车场建立背景场和目标瞬态的测试计划,明确场控制、传感器工作模式、标定方法、参考通道与时钟质量要求。未取得这些证据之前,本项目对运行模式保持候选状态,而不是给出未经证实的最终选型。
图版与结构细节
关联文件
c35ee7f29c7f0c5694e450b84644fadda14954b10768a5afc6c9f4cbb070f584生成数据