GR-OPM · 产品与工程
GR-OPM 双探头布局
用双探头目标/参考关系解释背景场、空间梯度与不可直接归属的失败条件。
方案要点
价值命题与模块位置
GR-OPM 双探头布局的目的不是把两个传感器读数相减就自动得到车辆信号,而是在目标附近和相对独立的背景位置建立两份可比较的观察。目标探头描述候选瞬态,参考探头提示环境变化与共同扰动;两者还必须考虑布设位置、磁场梯度和本身的测量模式。当前页面解释这一设计假说,尚无实际双探头现场数据。
阅读完整章节产品工业外观与剖面
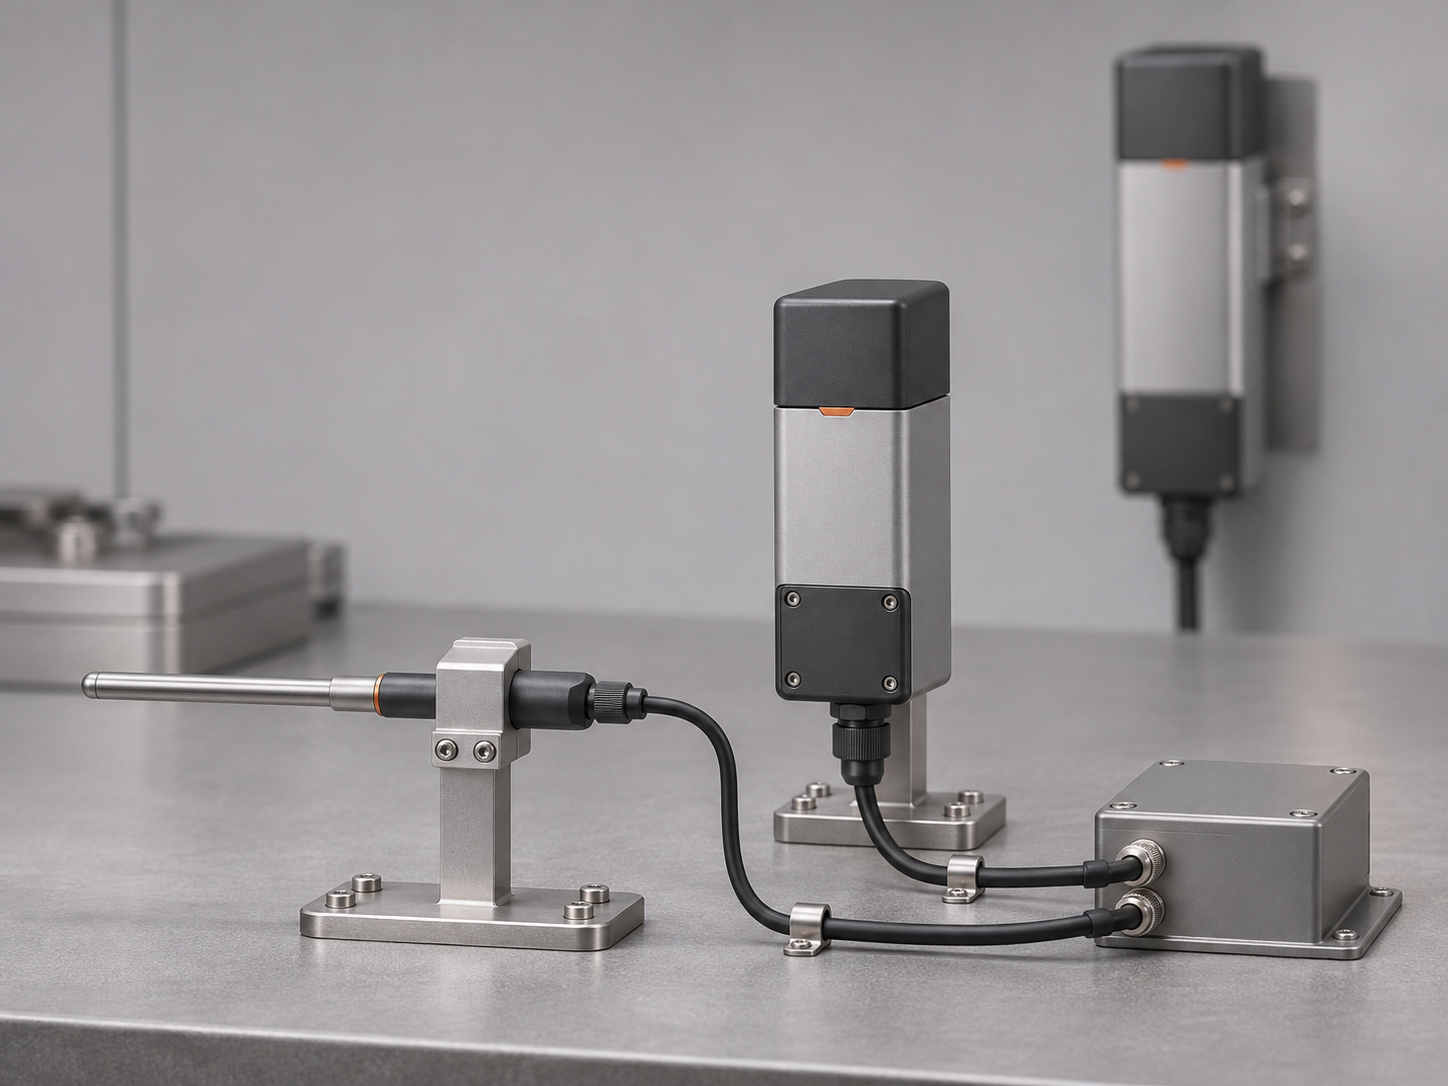
双探头方案应显示目标与参考测点、各自的线束、支架以及可能的补偿组件。外部封装和固定结构只能说明候选布局;原子蒸气池、泵浦光路、读出电子学的尺寸和热设计尚未由本方案实测确认。
阅读完整章节使用场景与安装
在地下车库上坡出口,目标探头宜围绕已定义的候选车辆运动区布置,参考探头则需考虑与电机、钢结构和车辆的耦合差异。距离越近未必越好:两探头如果对目标和干扰几乎同样敏感,参考减法可能一并抹去候选信息;距离太远又可能不再代表相同背景环境。
阅读完整章节系统接口与表格
概念参数规定目标探头一枚、参考探头一枚;下游拟议目标字段为 Bx、By、Bz,背景字段为 reference。为保持软件契约,这里必须说明矢量分量的来源:如果选择真正具备相应轴向读出能力的仪器,可以设计轴校准;如果只获得总场标量模量,不能直接把单路数值命名成三轴实测数据。
阅读完整章节价值命题与模块位置
GR-OPM 双探头布局的目的不是把两个传感器读数相减就自动得到车辆信号,而是在目标附近和相对独立的背景位置建立两份可比较的观察。目标探头描述候选瞬态,参考探头提示环境变化与共同扰动;两者还必须考虑布设位置、磁场梯度和本身的测量模式。当前页面解释这一设计假说,尚无实际双探头现场数据。
GR-OPM 被规划为 GR-01 上游的磁测模块,GR-Edge 消费带质量状态的数值,GR-Insight 再呈现结果。已有 V3 数据集使用 Bx、By、Bz 与 reference 四路字段,它是软件演示的固定契约,而不是两台实际 OPM 在道闸附近连续采样的记录。
产品工业外观与剖面
双探头方案应显示目标与参考测点、各自的线束、支架以及可能的补偿组件。外部封装和固定结构只能说明候选布局;原子蒸气池、泵浦光路、读出电子学的尺寸和热设计尚未由本方案实测确认。
拟议探头组合装入 GR-01 时,设备外部保留深色圆角上盖、雾银机身、窄铜橙插片与下部维护盖。顶部可预留候选磁测位置,但外壳几何并不能证明内部存在满足特定工作场条件的屏蔽结构;零场矢量与地磁总场方案仍需分别完成前置选型。
使用场景与安装
在地下车库上坡出口,目标探头宜围绕已定义的候选车辆运动区布置,参考探头则需考虑与电机、钢结构和车辆的耦合差异。距离越近未必越好:两探头如果对目标和干扰几乎同样敏感,参考减法可能一并抹去候选信息;距离太远又可能不再代表相同背景环境。
参考通道并不是万能的“噪声真值”。例如道闸电机同步工作会在两处产生不同幅度,邻车重启可能让目标区出现多源重叠,钢筋与坡道曲率还会改变磁场空间分布。这些情况要求先做几何建模与实测,而不是仅根据渲染图宣称背景可完全抵消。
系统接口与表格
概念参数规定目标探头一枚、参考探头一枚;下游拟议目标字段为 Bx、By、Bz,背景字段为 reference。为保持软件契约,这里必须说明矢量分量的来源:如果选择真正具备相应轴向读出能力的仪器,可以设计轴校准;如果只获得总场标量模量,不能直接把单路数值命名成三轴实测数据。
参数表同时标出供电、光学读出、磁环境补偿、传感器姿态、热管理与同步采样等“待验证”事项。厂商零场产品的工作限制只能作为研究约束,不能复制其灵敏度、±量程或抗扰性能作为 GR-OPM 的出厂规格。表里的软件字段是已实现的合成格式,硬件字段仍是设计候选。
| 位置 | 拟议信号 | 限制 |
|---|---|---|
| 目标探头 | Bx、By、Bz | 需真实矢量读出 |
| 参考探头 | reference | 需检验环境代表性 |
| 探头间距离 | 未定 | 取决于场地梯度 |
| 补偿链路 | 设计候选 | 需噪声验证 |
数据/算法流程
双探头设计对应软件中的一项关键分离:目标轴数据与 reference 的状态分别保留。读取 CSV 时,LOST 表示当前样本值为空,SATURATED 表示演示截顶,只有 VALID 才适合进入相应数值特征计算。图像必须在缺失样本断线,以免读者把无法测量的时间段误认为稳定背景。
简单参考差分的示例可以帮助理解共同模式变化,但未经校准的耦合系数和未知空间梯度会引入偏差。实际报告把参考相似性列成有限窗口内的计算特征,而不自动给出真实场源归属。SIM-03、SIM-12 分别展示共同扰动与参考失联为何会改变最终动作。
使用状态与条件
OPM 物理原理可以通过公开技术资料核查:光泵将原子准备到特定状态,外部磁场改变自旋响应,再通过光学读出估计磁场。零场型产品通常要求受控的近零场环境;可在地磁场设计工作的总场型又存在标量信息限制。两个路线不能仅凭“都是 OPM”互相替代。
本项目目前没有真实 GR-OPM 噪声谱、动态范围、传感头温控、零场补偿或车库布点实测报告。因此应将厂商资料标为真实科学来源,将双探头图标为工程设想,将 V3 曲线标为数学合成数据。三者共同构成研究问题,但无法直接构成产品性能声明。
FAQ|常见工程问题
问:参考探头能否消除全部干扰?答:不能。空间磁梯度、不同场源的耦合与时间失配会让两处读数并不完全一致。问:两个探头等于四路物理矢量数据吗?答:不等于;实际仪器的轴数与标量/矢量模式必须按规格和标定确认。问:若 reference 掉线怎么办?答:必须保留缺测并主动弃判。
问:有没有推荐的固定探头间距?答:现有合成数据不能回答。间距应由环境场勘察、目标事件的空间衰减与共同扰动测试决定;写成统一值会误导不同车库的工程规划。
图解与资料下载
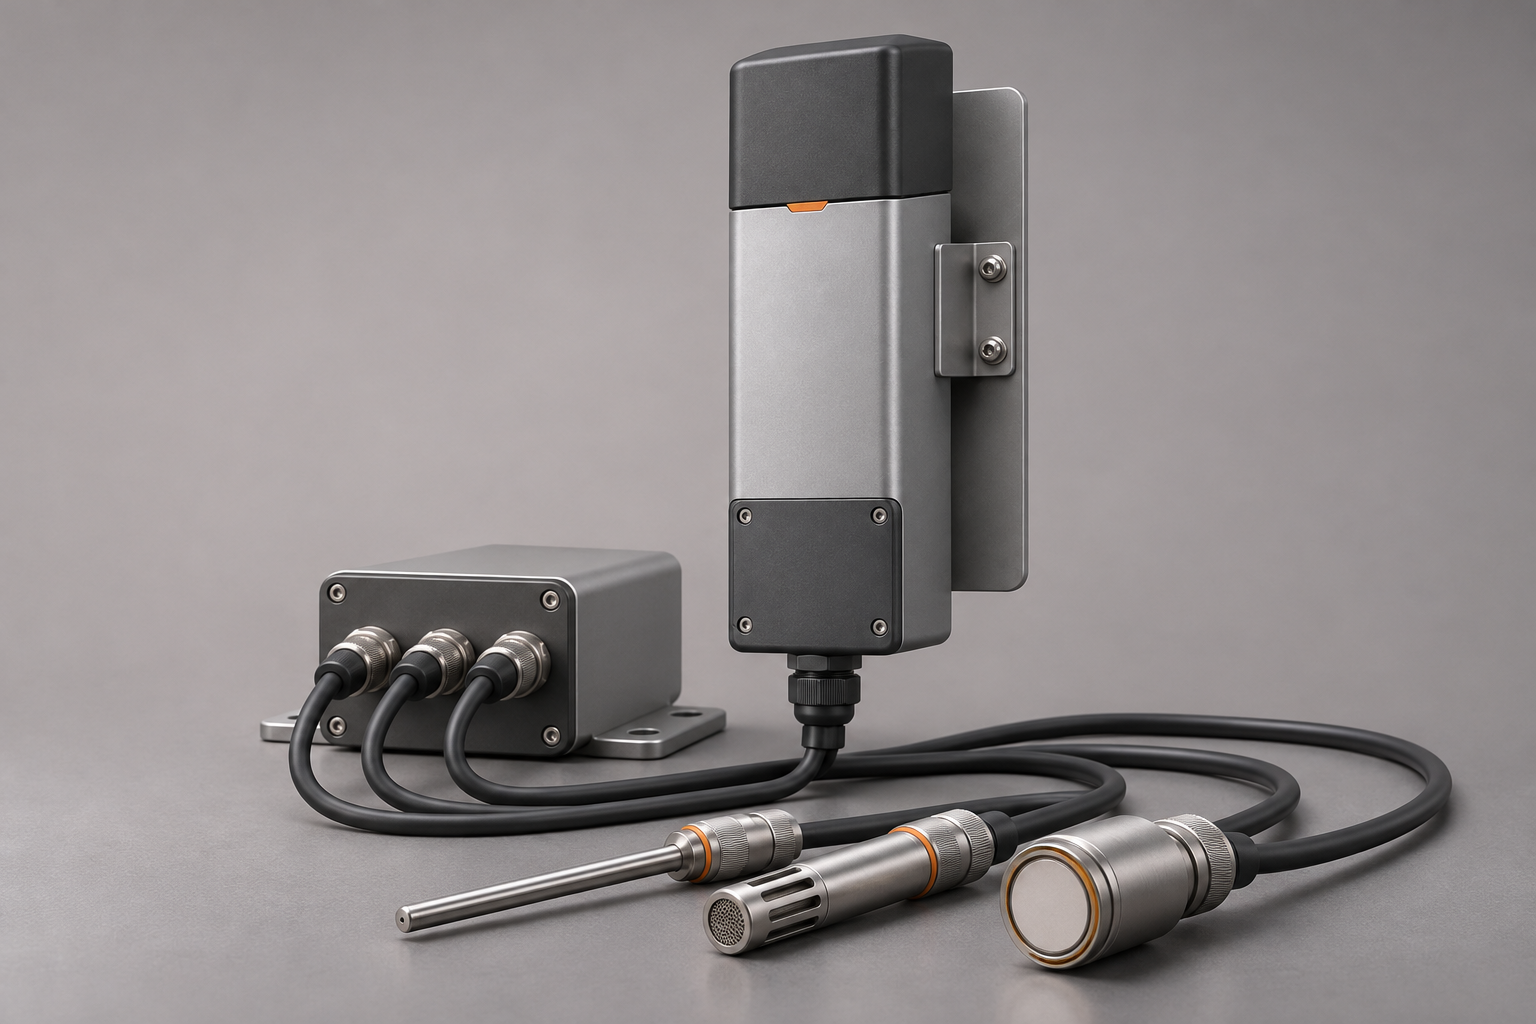
参考探头与完整模块的结构示意可用于理解目标区、参考区、线缆走向和周围干扰源;这些图不代表实际已安装的设备。传感器的固定方式与几何比例应与工程约束相容,不能将悬浮部件视为真实装配。
数据练习可从 SIM-01 参照通道切入,再看 SIM-03 的闸机共同扰动和 SIM-12 的参考失联。已有报告是软件可复算证据,不是探头标定报告;想检查真实工作区间,应继续阅读运行模式与外部科学出处。
问题定义
双探头方案真正要回答的是:在有地磁、钢结构、电机与运动金属物体的现场,是否存在可持续记录并解释候选瞬态的测量条件?只说“多一个参考通道”并不完整,还要量化两处背景相关性、相位延迟、轴向差异及任何补偿方法的引入噪声。
因此本页的设计重点是布点前的失败条件清单,而非提前给出探测精度。只有实际取得环境场地图与可重复的同步测量后,才能决定参考通道的最优位置、模式及差分策略是否成立。
图版与结构细节
关联文件
eb30f0794ea93bf429561ef9a0a8e6b812f6126757ef64de78794d9de63de2fa生成数据