
数学合成磁迹 · SIM-10
SIM-10|金属维护推车经过探头
SIM-10 以金属维护推车经过探头为叙事情境,展示非车辆物体也能形成显著磁迹。程序注入一个不对称高斯分量,实际 Bx 曲线在约 0.93 秒出现候选正峰,但因为来源类别属于预设的 maintenance_cart,分析器返回 ABSTAIN / NON_VEHICLE_SOURCE,而不是将单峰误判成车辆重启。
模拟场景与变量
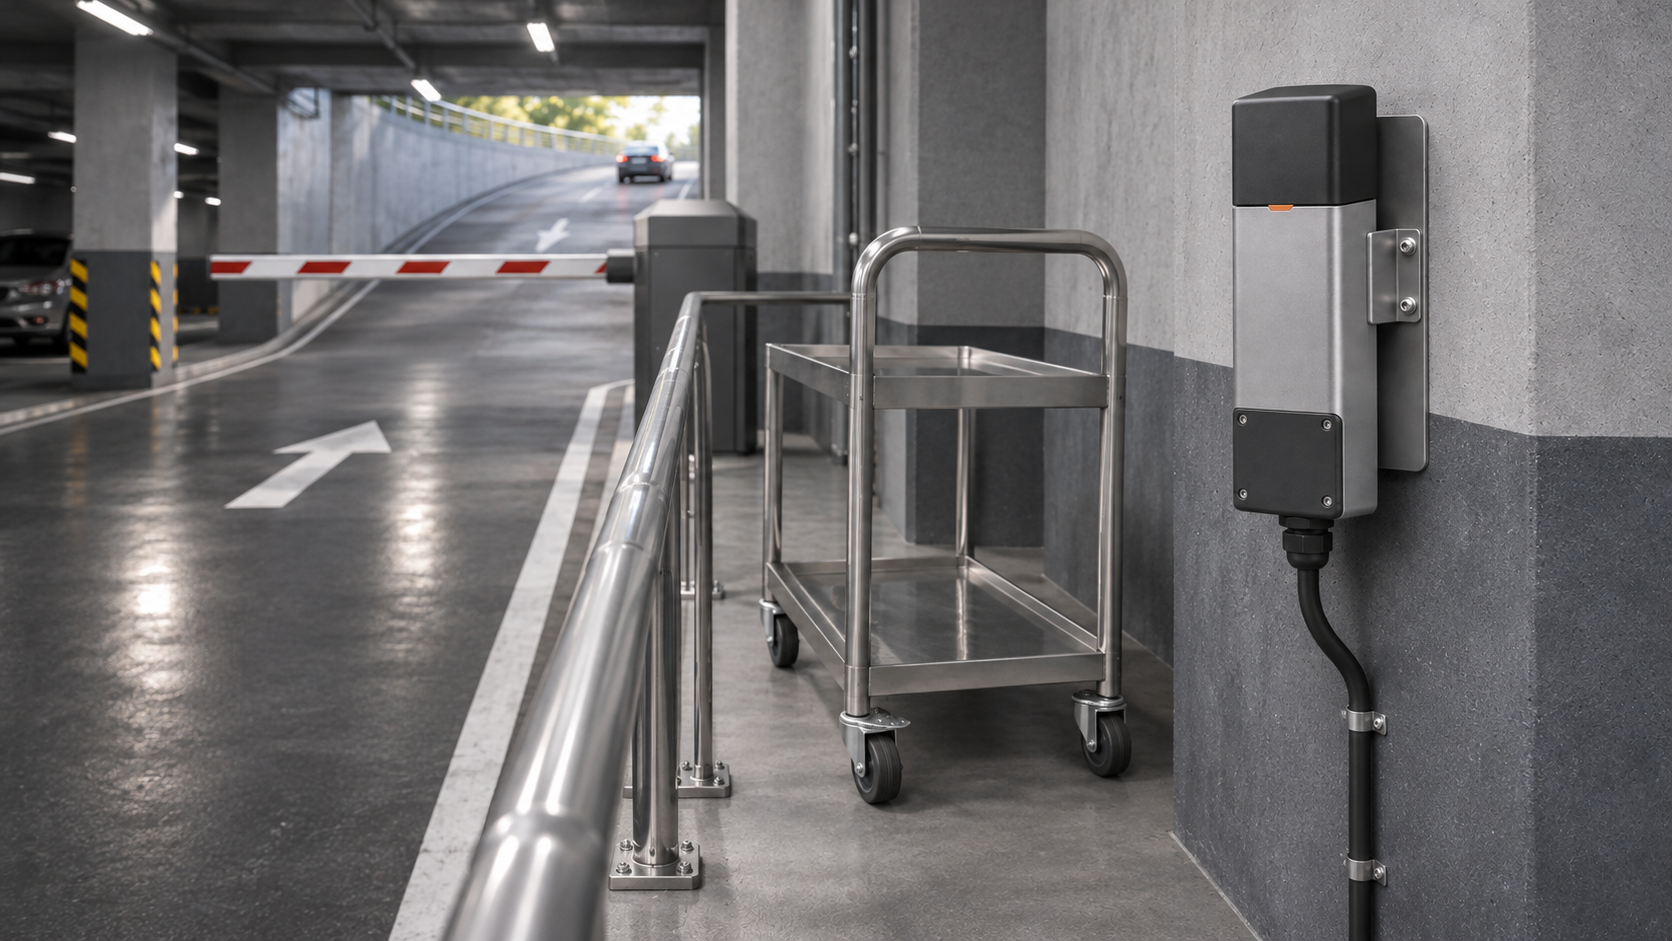
假设一名维护人员沿车库出口旁的安全维护走廊推动载有金属工具的推车,推车接近并离开固定探头。场景示意需区分推车路径与车辆停止线,说明非目标金属源如何影响磁场;这不是现场取证照片。
模拟器仅注入 maintenance_cart_pass,不注入目标重启分量。该非对称高斯幅度为 0.70 a.u.,中心 0.95 秒,中心之前宽度 0.43 秒、之后 0.16 秒,形成慢靠近、快远离的形态;这些参数属于人为构造,并不是推车材质的物理模型。
维护作业时,推车与金属工具可以沿人行边缘经过探头,且并不一定触发道闸的车辆放行日志。这个情境提醒设计者在位置图中增加人行维护通道与设备周边可移动物体的描述。若只按照闸口车辆轨迹绘制干扰地图,就会把工作日巡视、维修器具移动等常见但非目标动作遗漏在研究设计之外。
时间轴与场源分量
在 -1.50 至 +4.50 秒的全窗里,零秒道闸标记与推车经过并不存在必然因果。情境时间线将 0.30 秒作为接近的示意,0.95 秒为模型中心,约 1.60 秒后回落;与道闸控制器的抬杆事件同窗,只说明观察系统可能记录到旁路活动。
非对称波形的重要性在于它不一定看起来像“缓慢背景”。短的下降侧可能制造很陡的局部斜率,若只按峰值、上升时间或单峰数量自动归类,很容易把人员维护活动误读成车辆源,进而给出没有证据的维修建议。
波形与参考通道
四通道各 601 个数据点均为 VALID,没有缺样和截顶。Bx 经移动平均后约在 0.93 秒检测到高出基线 0.571159 a.u. 的候选正峰,已经满足通用形态提取门槛;然而这是数学序列的峰,不是经过身份识别的车辆动作。
参考通道也受到该分量的正耦合影响,Bx/Ref 在早期比较窗的相关系数约 0.966991。相关度高并不能证明是道闸电机,也不能证明参考法已经区分了推车;是否为推车完全来自场景输入,报告中明确标记该来源不可由曲线反推。
本案虽然没有目标重启注入,Bx 的单个候选峰仍相当突出,这说明一个通用的峰搜索器可以在非目标来源上返回正结果,而不等于它的实现有错。传感器观测的是综合场的时间变化,源身份需要更丰富的几何或外部事件约束;让数据图保持真实原貌,比把“非车辆”曲线弱化成背景噪声更有教学价值。
状态判定与弃判原因
分析器优先读取场景设定中的非车辆来源,再检查数值特征和质量状况,最终给出 NON_VEHICLE_SOURCE / ABSTAIN。该机制是在合成演示条件下保护用户不被单峰误导,而不是声称现实中已有能够自动识别维护推车的磁信号分类器。
如果移除场源真值,单个观测站的峰形无法证明其来自推车、车辆或其他金属物;这也是本案例希望强调的逻辑限制。页面应把“数字上确有一次峰值”和“来源身份未从数值识别”并列,而不是删去会让故事变复杂的峰值表格。
可复算报告数据
SIM-10.json 保存完整覆盖率、Bx 基线约 0.017391 a.u.、峰值时间 0.93 秒、参考相关性和差分示例。报告中的 target_restart_injected=false 是生成器的已知条件,而非分析器通过零个发动机信号推断出的真实车辆状态。
数值与解释应互相可追溯:候选峰高度从 CSV 计算,维护推车的来源名称来自 cases_v3.json 的 source_configuration。即使读者拿到原 CSV 看见清楚的单峰,也不能只凭这个形状重建对象种类。
验证时可以交叉读取 case_parameters 中 maintenance_cart_pass 的左右宽度、报告中的 injected_component_names 及 Bx 实算峰时。生成器中心 0.95 秒与平滑峰时 0.93 秒略有差异,恰好能说明两套字段各自承担什么职责。若把中心值原样抄成“算法检测到的时间”,就破坏了本案例的可复核性。
| 指标 | 数值/状态 | 解释边界 |
|---|---|---|
| 选择窗口 | -1.50…4.50 s | 完整合成事件窗口 |
| 样本量 | 601 | 该案例CSV行数 |
| Bx有效/截顶/失联 | 601/0/0 | 逐样本状态列统计 |
| Ref有效/截顶/失联 | 601/0/0 | 逐样本状态列统计 |
| Bx基线中位数 | 0.017391 a.u. | 有效基线时窗计算 |
| Bx候选正峰 | 0.93 s | 按指定搜索窗口和平滑规则 |
| 实际规则输出 | ABSTAIN / NON_VEHICLE_SOURCE | 来自SIM报告decision字段 |
模拟生成方法与下载
固定包通过不对称高斯定义中心前后的不同宽度,再与四通道公共背景和确定性噪声合成 601 行 CSV。页面引用的 [查看 SIM-10 原始合成SVG图](/gaterestart/diagrams/SIM-10.svg) 逐点反映这段构造,不另画符合刻板印象的“推车波形”以增强戏剧性。
完整的[SIM-10 JSON报告](/gaterestart/data/v3/reports/SIM-10.json)已列入V3公开数据路径,其版本和摘要可由data-manifest.json核对。浏览器演示仍使用event-analysis-v3.mjs模块与标准三文本加载入口,不设置“推车专用判别器”,使其可以与其他案例按相同规则对照。
0ee1f613577a15b50e7b3586beec3177832c7b866f1e9c4801ef877eb4adc36c实际软件7797e8389dab1c861a252d785f081816f80ce08f9b6def79e938e75531e0a628生成数据
关联案例与研究
SIM-09 的重点是 SATURATED 导致峰幅未知,而本案的质量状态均有效,困难在于源类别不可识别。SIM-11 讨论另一种风险:即使候选峰确实存在,时间戳与道闸事件不一致仍然必须弃判。这些案例共同说明峰形、时间和场源三条证据各有独立门槛。
在研究方法入口,读者可以继续核对规则优先级和报告字段。若要发展真实的来源判别试验,必须新增独立的现场事件标记或对照传感器,不能仅用本案例已预设的“maintenance_cart”标签训练出看似高准确率的示例结论。
一个后续真实测试可以安排“只有推车经过、没有车辆重启”的阴性对照,还可以设置车辆正常通行但不触发自动启停的对照组。采样时应把人员移动、维护行为及通道质量作为独立记录。只有完成这些对照,才能评估某种特征是否对目标场源具有辨别力,而不能从单份合成报告宣称现场误报率。
情境说明
所有人物活动和推车经过均是品牌叙事实验中的构造故事;实际 CSV 只证明一种非对称数值形态可以被生成、绘制和保守处理。a.u. 并不编码推车质量、材料成分、移动速度或车辆身份。
页面展示风险应具体到“一个视觉上像重启的单峰也可能来自非车辆源”。设备布设图和物体关系图属于设计说明,不能当作已完成的现场排他性实验,也不能把软件弃判结果说成真实安防识别能力。
关联文件
03d47c16c8384da444303ac0ab82180cc7b6d504643276133a8fbfd86ec6abd9生成数据0ee1f613577a15b50e7b3586beec3177832c7b866f1e9c4801ef877eb4adc36c实际软件7797e8389dab1c861a252d785f081816f80ce08f9b6def79e938e75531e0a628生成数据