
开篇回答长尾问题
确定多探头安装方向,要先写清希望区分的磁场变化沿哪个方向出现,以及现有传感器能够输出标量还是经过标定的矢量分量。矢量型探头转动后,原来定义的轴向也随之转动;若未建立统一坐标,直接相减不同轴的读数可能没有意义。
阵列位置要同时满足两个目标:靠近可能的目标磁源,以获得相对清晰的变化;远离或避开可能主导背景的道闸电机、钢构件和供电线路。两项目标常互相冲突,需要通过现场场图与可重复试验找到折中。
新闻背景与问题
地下车库坡道不是规则实验台。车辆有不同停靠位置、上坡姿态和车头方向,固定立柱还必须满足通行与维护净空。若只在三维建模软件里优化磁场几何,却忽略车辆行驶边界和安全距离,最终方案就不具备安装条件。
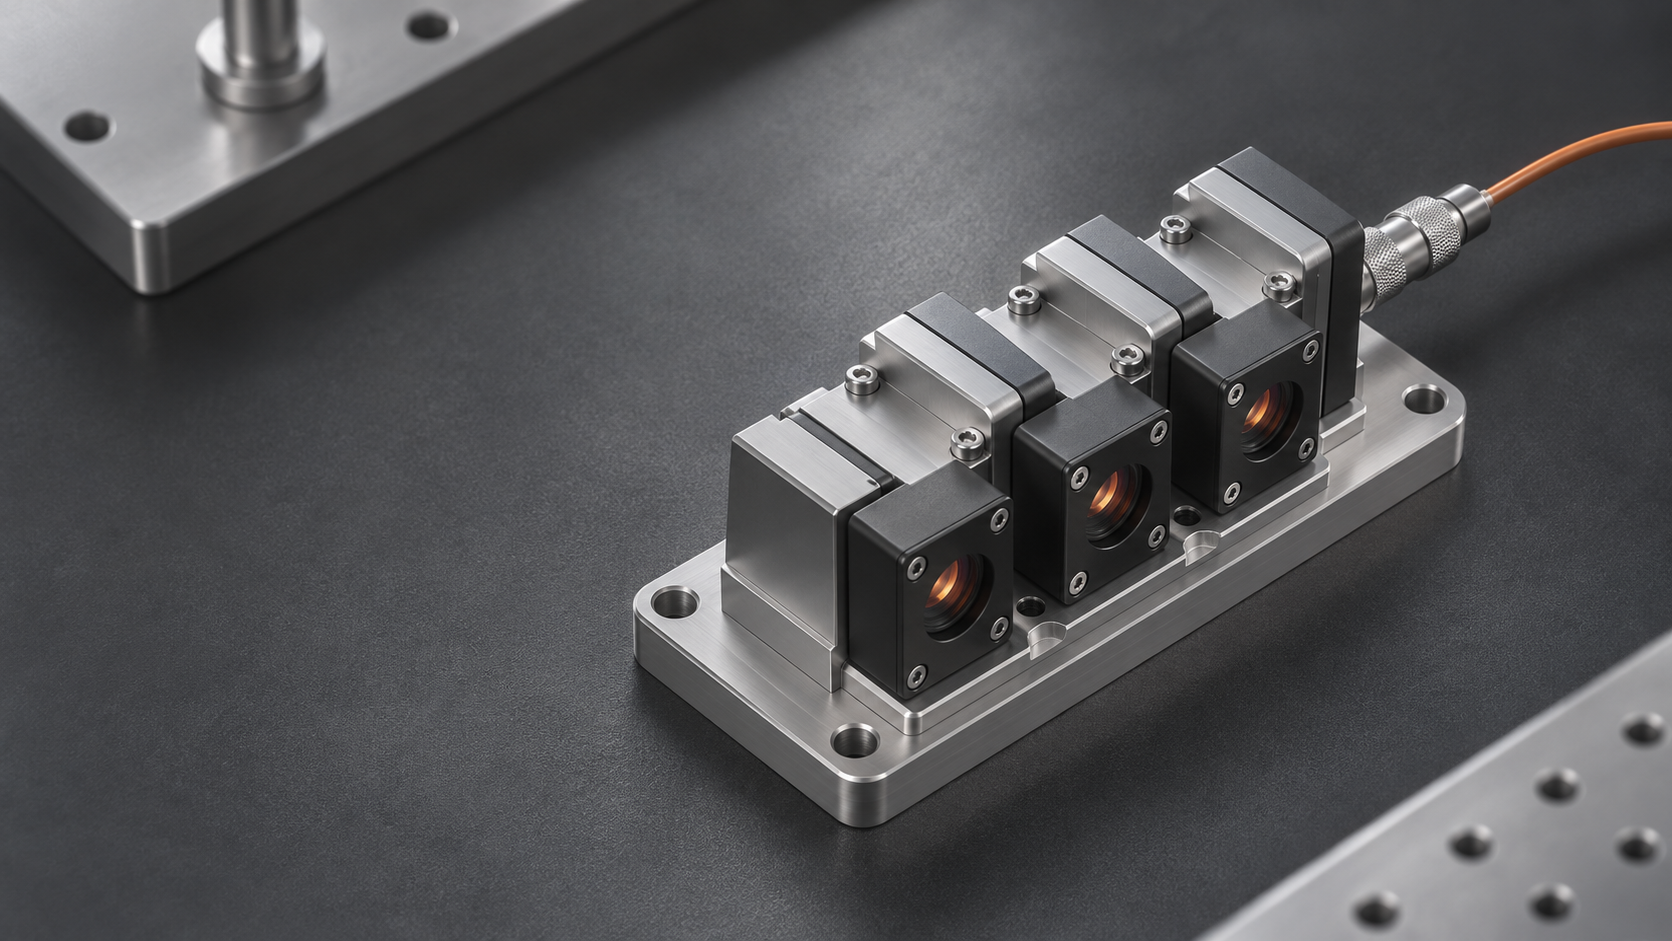
GateRestart AI 的GR-01概念探头采用深石墨上盖、雾银细长机身、铜色细插片、深色下维修盖及右后双螺钉侧耳。外观说明的是设计与安装载体,尚不能据此推断内部已装配并校准多传感器阵列。
事件或原理的完整叙述
阵列设计从坐标系开始。先约定车道前进方向、横向与竖直方向,再为每个探头记录位置向量、测量轴、正负号和姿态容差。若采用标量总场传感器,讨论的是空间位置上的模量差异;不能把它直接标为三个独立矢量轴。
第二步是区分空间尺度。目标车的磁源在某些位置表现为相对局部的变化,较远的电力设施可能形成更广泛的共同背景,但实际场结构取决于几何和磁性材料。增加探头可能带来更多空间信息,也会增加串扰、布线和同步复杂度。
第三步是处理坏通道。阵列不是越多越能容忍任意缺测:若某个参考探头失联,原先用于共模校正的路径可能失效。数据系统必须如实暴露哪个通道失联、从何时开始、相关结论为何受到影响。
技术/情节正文
安装前的比较方案可以包含:沿车道纵向排布、横向对照和远离目标源的背景参考三个基型。每一型都需记录与道闸电机、电缆和安全区域的关系;只有在采样同一类已知激励后,才可以比较阵列对目标变化与非目标干扰的分离能力。
SIM-04 的邻车重叠预设说明两个磁源同时出现时,单靠多条曲线并不必然知道各自身份;SIM-12 的参考通道失联则要求在指定时间区间用 null 和 plot_break 断线。两案都是已生成合成场景,并非真实阵列试验记录。
现场验收文档至少应包括传感器坐标、轴向标定、通道名称、布线拓扑、采集时钟和维护开盖状态。若无法重复生成同一磁源的相对响应,阵列中各测点的差别可能只是安装和标定误差。
| 候选布局 | 可观察信息 | 主要代价 |
|---|---|---|
| 沿车道纵向 | 行车方向的空间变化 | 受停车位置影响 |
| 横向双点 | 侧向背景与目标差异 | 可能靠近钢结构 |
| 远处参考点 | 近似公共背景 | 参考失配与失联风险 |
编辑性原理对照,不构成GR产品实测规格。
原理图与图注
原子自旋原理示意图 是单个原子磁测的物理说明,阵列章节不应借其抽象箭头暗示已经完成三维空间重建。本文对照表列出阵列几何、可观测量与主要误差,是阅读示意时必须配合的技术边界。
车库背景磁源示意图 是背景磁源分布的共用参考图,用于帮助检查“哪个位置会同时看到道闸与车辆”的问题。它不包含实测磁场热图,不能直接从示意图的颜色或线条决定探头安装间距。
事实层级与来源
SCI-001 说明原子传感原理,SCI-002 展示特定零场型产品有多轴配置,SCI-003 涉及不同测量环境与阵列应用。这些来源并不证明 GR-01 的传感器数量、坐标精度或安装方案已达到商用要求。
SIM-04、SIM-12 依据固定生成器与报告构造可复现的来源歧义及参考失联案例;阵列排布与验收项目则是面向未来试验的编辑性设计。将数值模拟和实际安装分开,才能让技术信息具有可核验性。
后续观察与相关页面
下一阶段应对候选位置做磁环境扫测,再用同一可控磁源在不同位置重复激励,评价探头布局的空间可辨性与对背景的敏感程度。在得到这些记录前,阵列规模只能写作设计选项,不能写作已经实现的定位分辨率。
产品页面说明观察立柱的概念外形,研究页解释质量门槛,模拟页展示邻车混叠与参考失联如何弃判。继续阅读“从脑磁到道闸”,可以理解多通道经验迁移为何依赖具体使用场景。