
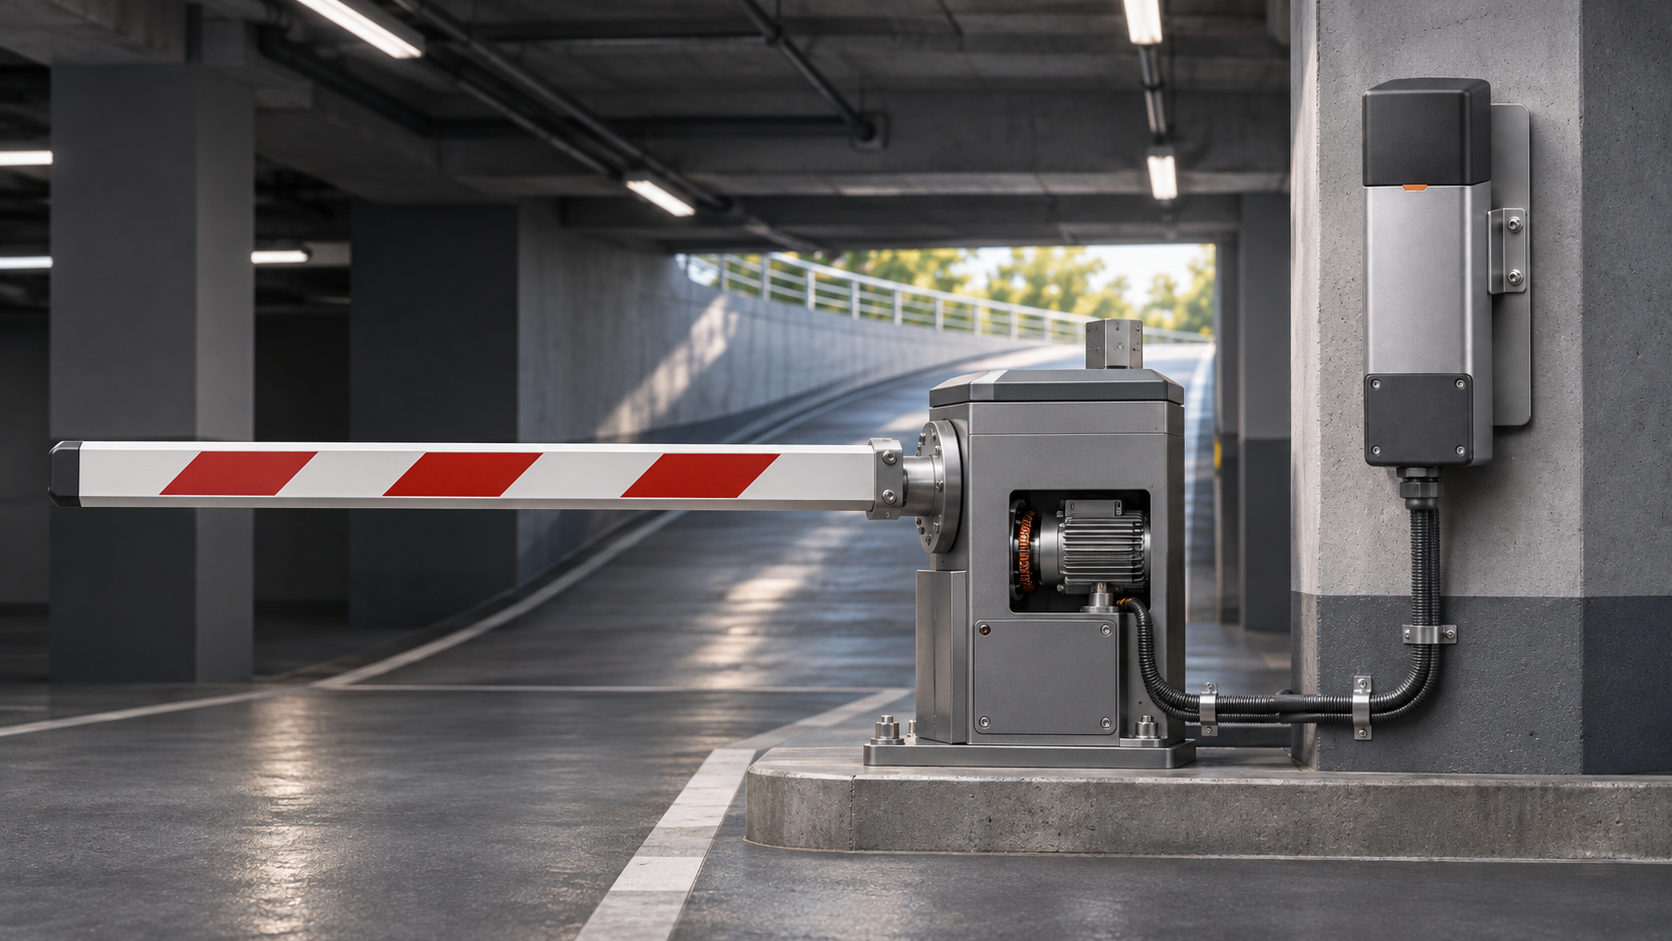
道闸电机有哪些磁扰动源
道闸电机的磁扰动通常来自运行电流及其回路、驱动电源与线束,以及电机或传动附近磁性材料的运动。传感器看到的是这些场源叠加后的局部磁场,不会随波形附送“闸机制造”的身份标签。
一次峰值恰好出现在抬杆附近,只能确定时间上接近;若没有动作日志和独立对照,不能确定它来自车辆。
为什么抬杆与车辆事件容易重叠
在地下车库上坡出口,汽车可能停在道闸前,放行时才进行起动机参与的重新启动。闸机接到抬杆指令也会在相近时刻通电,两套过程的时间窗口高度重合。
传感器安装在立柱附近时,距离闸机电机可能比距离车内起动机更近,位置条件足以改变哪一种场源在波形里占优势。只比较峰高容易误判,必须把事件顺序也写清。
从供电电流到机械运动的影响
电机线圈和供电线中变化的电流产生磁场;继电器吸合、驱动器开关与刹车机构动作可能使其呈现短暂或重复的变化。金属机构的位置变化又可能改变局部磁场分布。现场究竟以哪一部分为主,需要结合线缆路线、闸杆动作和传感器位置做实测,不能根据设备外观直接推算出固定波形。
合成场景 SIM-03 专门表示“闸机共同扰动”:在道闸模拟零时刻之后,约 0.19 秒注入作用于目标与参考的宽脉冲,约 0.69 秒另放入较小候选车辆脉冲。实际生成的报告状态是 ABSTAIN;它展示的是无法排除闸机共源时先弃判,而不是报告已经发现某台真实闸机异常。SIM-04 才是相邻车辆双源重叠,不应混用。
怎样做空车与独立工况对照
可把一次观察拆成控制器记录、闸机物理动作和磁信号三条时间线:控制器何时发出开闸命令,杆体何时开始移动和停止,探头何时出现变化。三条线应分别保存原始时间戳,不应先拼成一个“抬杆事件”。如果把控制信号当作电机通电瞬间,网络传输、驱动延迟和机械行程都会藏在误差里。
最直接的对照不是反复让车辆通过,而是先观察“无车、只有道闸动作”,再观察“车辆静止、闸机不动作”,最后记录两者叠加。还应记录参考通道与目标通道的相似性、空车重复次数、线束走向及供电负载。共同变化有助于提示背景源,但相似性本身不构成物理来源证明;失去这种区分时,结果应保留未归属状态。
| 检查对象 | 可能记录的变化 | 优先核对的独立证据 |
|---|---|---|
| 电机与驱动 | 运行电流及短时启停 | 空闸机动作记录 |
| 供电与线束 | 回路负载变化 | 电源日志与线缆位置 |
| 金属机构 | 杆体与传动相对位置变化 | 动作起止及现场布局 |
方法表,不是实际项目测量结论。
闸机位置与事件时序图
场源示意将道闸侧视、探头位置与不同时间窗并列,控制器信号和电机实际运行区间分别标记。读图时先核对场源与探头的相对位置,再检查目标与参考是否同时受扰;车辆是否发生另一独立事件,仍需外部证据确认。
合成案例与科学出处的边界
SCI-001 说明原子磁力计读取磁场变化的测量原理,SCI-003 说明不同工作场条件及环境噪声约束;它们都不是车库闸机磁谱库。电机分项、空车对照和日志设计属于本文工程研究方法。SIM-03 的宽峰位置、四通道合成值和弃判来自真实生成的数据文件与分析报告,单位为 a.u.,不等同于现场校准的 nT。
把外部物理原理、合成假设和程序结果分别标记,目的是防止将一个能复现的演示场景写成硬件性能结论。目标与参考同步起伏只能增加“可能是共同背景”的解释权重;要确认干扰源,仍需要实际动作记录和受控开停实验。没有物理源验证时,报告中不能把相关系数写成“闸机来源置信度”。